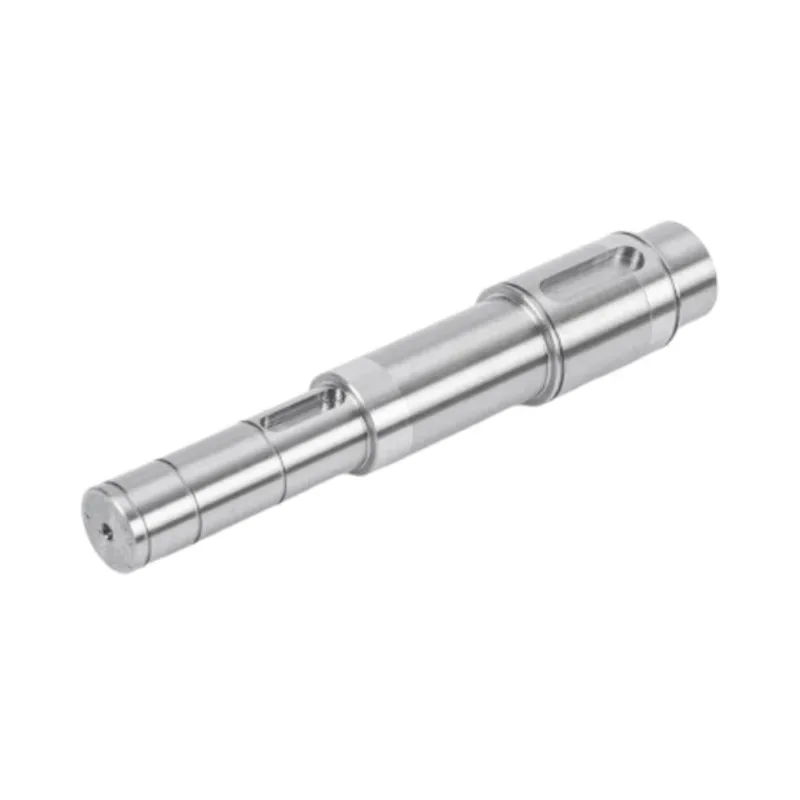
1. L'albero motore del robot industriale come spina dorsale meccanica del movimento robotico
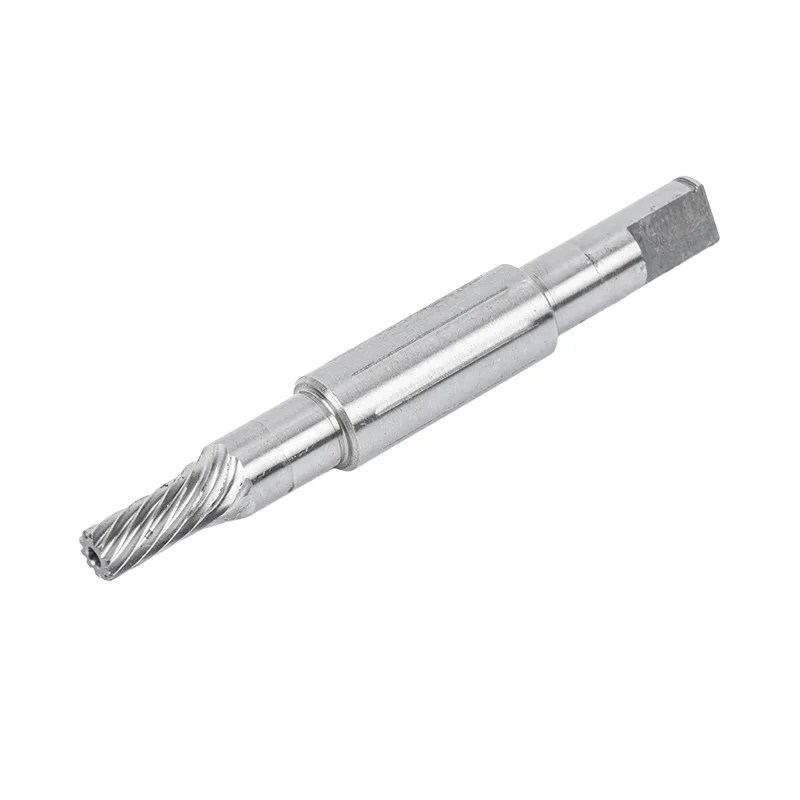
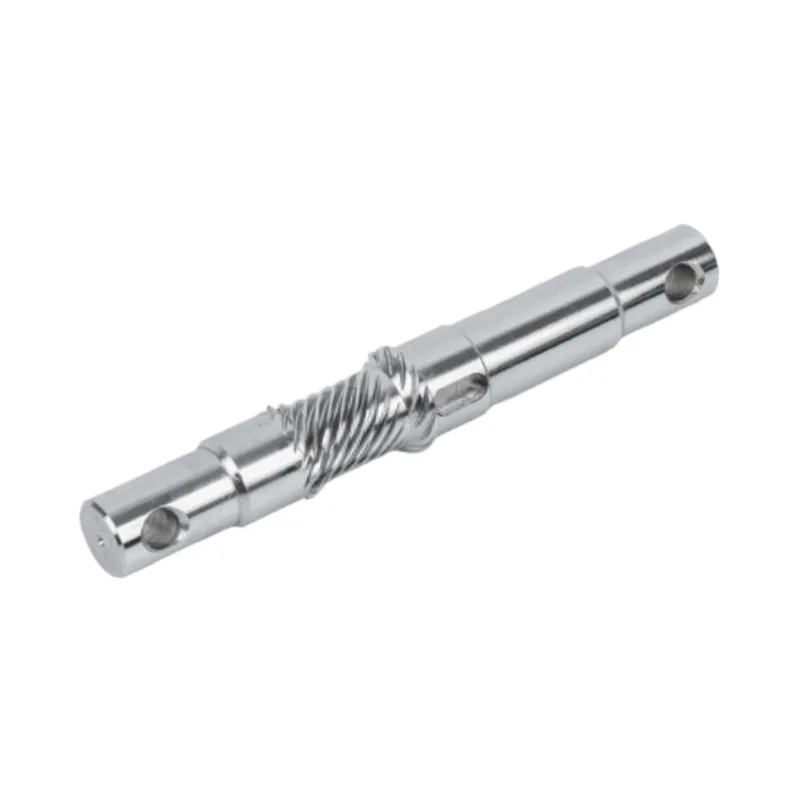
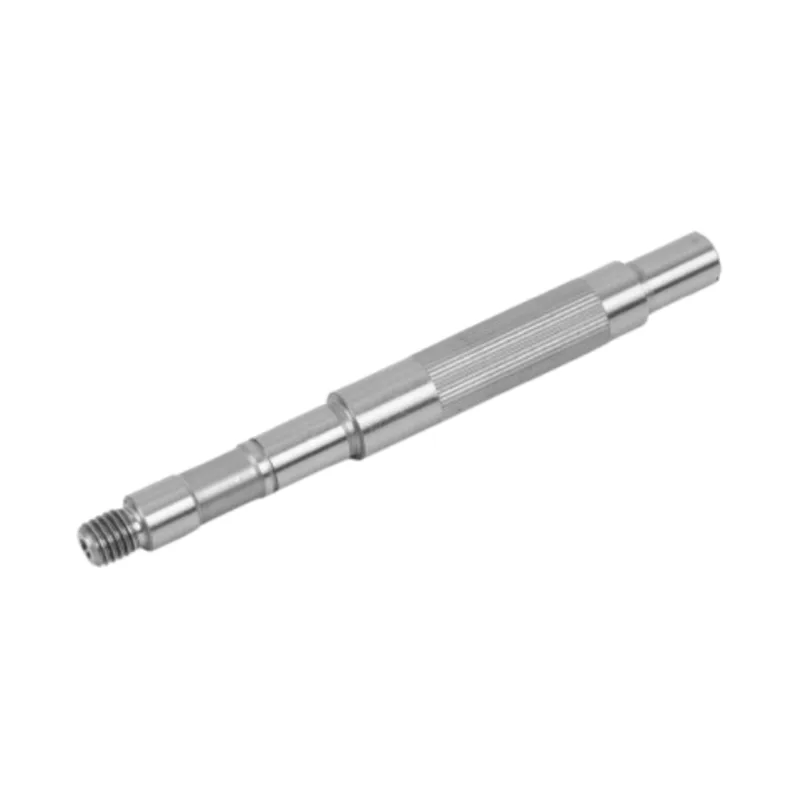
Ogni robot industriale, dai bracci articolati a sei assi ai selettori SCARA e ai cobot collaborativi, dipende da un'interfaccia meccanica fondamentale tra il servomotore e il carico azionato: ilAlbero motore robot industriale. Questo elemento cilindrico trasmette la potenza di rotazione dal motore al riduttore, all'azionamento armonico o al giunto diretto, convertendo la coppia elettromagnetica in spostamento meccanico controllato. Senza un albero motore meticolosamente progettato, anche gli algoritmi di controllo più avanzati non sono in grado di fornire la precisione di posizionamento, la ripetibilità o la reattività dinamica richieste dalle moderne linee di produzione.
L'albero motore in un'applicazione robotica incontra una serie distinta di sollecitazioni operative. Deve resistere a rapide accelerazioni e decelerazioni, frequenti cicli di avvio-arresto, carichi di coppia variabili e condizioni ambientali occasionalmente difficili, il tutto preservando una fedeltà di posizionamento inferiore al micron. A differenza degli alberi dei macchinari generici, gli alberi dei motori robotici funzionano all'interno di servosistemi a circuito chiuso in cui qualsiasi gioco, avvolgimento torsionale o eccentricità radiale compromette direttamente la traiettoria dell'effettore finale. Ciò impone requisiti straordinari in termini di precisione geometrica dell'albero, integrità dei materiali e qualità della superficie.
In sostanza, ilAlbero motore robot industrialeè molto più di una semplice asta rotante; è un'interfaccia di precisione che accoppia l'uscita elettromagnetica del motore all'uscita meccanica del robot. Le sue prestazioni influenzano l'efficienza energetica, la dissipazione termica, l'impronta delle vibrazioni e, in definitiva, la durata utile dell'intero sistema di trasmissione. Una conoscenza approfondita dell'ingegneria di questo componente è quindi indispensabile per i progettisti di sistemi robotici, gli ingegneri della manutenzione e gli specialisti degli approvvigionamenti.
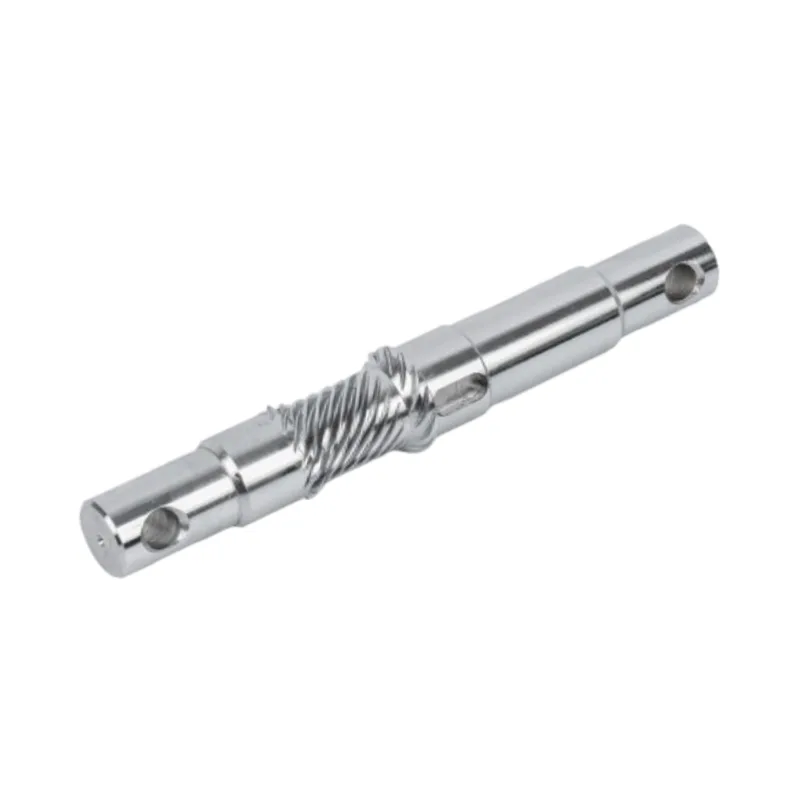
2. Principi fondamentali di progettazione per alberi motore ad alte prestazioni
La progettazione di un albero motore per la robotica industriale inizia con una chiara comprensione dei requisiti meccanici dell'applicazione. A differenza degli alberi di trasmissione di potenza standard, gli alberi dei motori robotici devono soddisfare una serie rigorosa di criteri che bilanciano resistenza, rigidità, peso e comportamento dinamico.
2.1 Trasmissione della coppia e rigidità torsionale
Il compito principale di qualsiasi albero motore è la trasmissione della coppia. Nei giunti robotici, l'albero deve trasmettere la coppia nominale del motore – e occasionalmente la coppia di picco di sovraccarico – senza un'eccessiva deflessione angolare. La rigidità torsionale, definita come il rapporto tra la coppia applicata e la torsione angolare, è un parametro critico. La bassa rigidità torsionale introduce la conformità nel servoanello, riducendo la larghezza di banda di controllo e compromettendo la capacità del robot di respingere i disturbi esterni. Gli alberi ad elevata rigidità assicurano che la posizione comandata dal motore si trasferisca fedelmente all'uscita del giunto, consentendo un tracciamento preciso del percorso.
Gli ingegneri determinano il diametro dell'albero richiesto in base alla massima sollecitazione di taglio e all'angolo di torsione consentito per unità di lunghezza. Per le applicazioni robotiche con tempi di ciclo misurati in frazioni di secondo, anche il momento di inerzia polare dell'albero deve essere ottimizzato per ridurre al minimo l'inerzia riflessa sul motore, un fattore che influisce direttamente sulla capacità di accelerazione e sul consumo di energia. Gli alberi cavi, che offrono un rapporto rigidità torsionale/peso più elevato, vengono talvolta adottati nei robot collaborativi per ridurre il peso pur mantenendo un'adeguata capacità di coppia.
2.2 Bilanciamento dinamico e velocità critica
I motori robotici funzionano spesso a velocità di rotazione elevate, soprattutto in attività di pick-and-place o di assemblaggio ad alta velocità. In tali condizioni, anche piccoli squilibri di massa nell'albero motore generano forze centrifughe che eccitano le vibrazioni, aumentano i carichi sui cuscinetti e producono rumore udibile. Il bilanciamento dinamico, eseguito su macchine equilibratrici di precisione, garantisce che l'asse di massa dell'albero coincida con il suo asse di rotazione entro tolleranze strette, spesso conformi a ISO 1940 grado G2.5 o superiore.
Inoltre, la velocità critica dell'albero (la velocità di rotazione alla quale vengono eccitate le frequenze di flessione naturali) deve essere ben superiore alla velocità operativa massima. Ciò richiede un'attenta selezione del rapporto lunghezza/diametro dell'albero, della spaziatura dei cuscinetti di supporto e delle proprietà di smorzamento del materiale. I progettisti utilizzano spesso l'analisi degli elementi finiti per prevedere le forme modali e regolare la geometria per evitare risonanze, garantendo così un funzionamento regolare nell'intero intervallo di velocità.
3. Selezione dei materiali: il fondamento dell'affidabilità
La scelta del materiale per aAlbero motore robot industrialeè probabilmente la decisione più importante nell’intero processo di ingegneria. Le proprietà dei materiali determinano la robustezza dell'albero, la durata a fatica, la resistenza all'usura, la resistenza alla corrosione e la stabilità dimensionale in condizioni di cicli termici.
3.1 Acciai legati e qualità inossidabili
La maggior parte degli alberi motore dei robot industriali sono realizzati con acciai legati a medio carbonio come 40Cr, 42CrMo4 o qualità equivalenti. Questi materiali offrono un'eccellente combinazione di resistenza alla trazione, tenacità e lavorabilità. Per le applicazioni che richiedono una resistenza alla corrosione superiore, come i robot per il settore alimentare o quelli che operano in ambienti sottoposti a lavaggio, sono preferiti gli acciai inossidabili come SUS420 o 440C. Gli alberi in acciaio inossidabile forniscono un'adeguata durezza dopo il trattamento termico resistendo all'ossidazione e agli attacchi chimici.
Gli alberi ad alte prestazioni possono anche incorporare trattamenti superficiali come nitrurazione, cementazione o tempra a induzione per creare una custodia resistente all'usura pur mantenendo un nucleo tenace e duttile. Questa architettura case-core è particolarmente preziosa nei giunti robotici in cui l'albero si interfaccia con cuscinetti, guarnizioni o giunti scanalati che impongono sollecitazioni di contatto concentrate.
3.2 Trattamento termico e indurimento superficiale
Il trattamento termico trasforma la microstruttura della materia prima per ottenere le proprietà meccaniche desiderate. L'estinzione e il rinvenimento producono una struttura martensitica uniforme con elevato limite di snervamento e buona tenacità alla frattura. Per gli alberi soggetti a fatica da contatto volvente, come quelli che supportano carichi radiali tramite cuscinetti, viene generalmente specificata una durezza superficiale di 55–62 HRC per resistere alla vaiolatura e alla scheggiatura.
È importante notare che una durezza eccessiva può ridurre la tenacità e aumentare la suscettibilità alla frattura fragile sotto carico d'urto. Pertanto, il processo di trattamento termico deve essere attentamente controllato per raggiungere l’equilibrio ottimale tra durabilità della superficie e resilienza del nucleo, un equilibrio che produttori esperti affinano attraverso decenni di ottimizzazione dei processi.
4. Processi di produzione che danno forma alla precisione
La trasformazione di una billetta di materiale in un albero motore finito che soddisfi tolleranze inferiori al micron richiede un processo di produzione in più fasi, in cui ciascuna fase contribuisce alla qualità geometrica e superficiale finale.
4.1 Tornitura e rettifica CNC
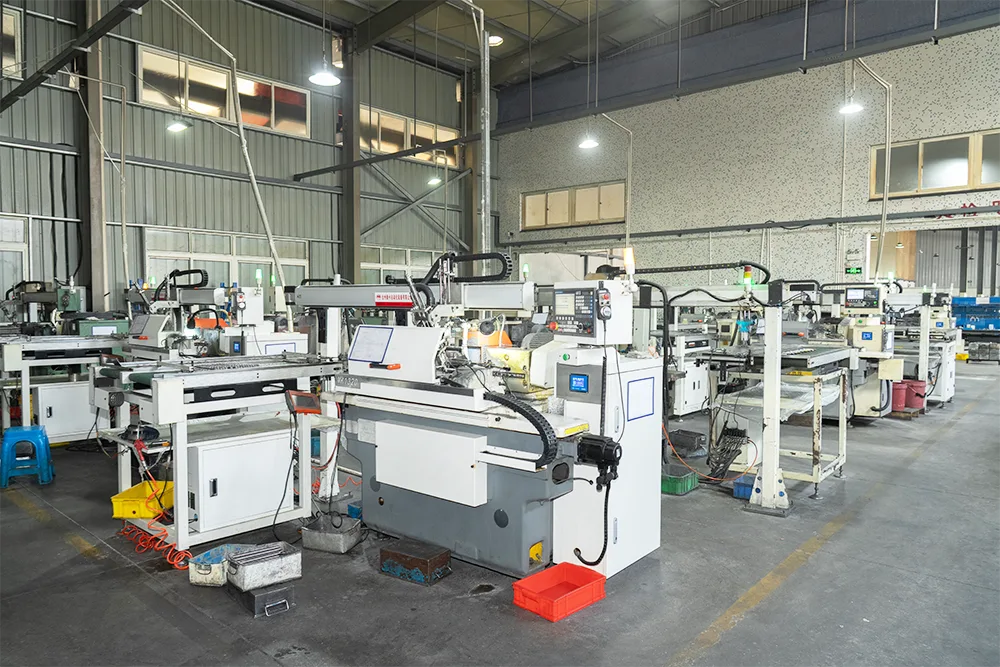
Il percorso di produzione inizia in genere con la tornitura CNC, dove la barra grezza viene lavorata in una forma quasi netta, creando diametri a gradini, spallamenti, filettature e sedi per chiavetta. I moderni torni CNC dotati di utensili motorizzati possono eseguire operazioni di fresatura e foratura in un unico setup, riducendo gli errori di posizionamento cumulativi.
Dopo la tornitura, l'albero viene sottoposto a rettifica di precisione, senza centri o cilindrica, per ottenere le tolleranze dimensionali e la finitura superficiale finali. La molatura rimuove gli ultimi centesimi di millimetro di materiale, producendo superfici con valori di rugosità (Ra) bassi fino a 0,2–0,4 µm. Questo livello di finitura è essenziale per il corretto adattamento del cuscinetto, le prestazioni della tenuta e la riduzione dell'attrito durante il funzionamento.
Per alberi con scanalature, dentature o altre caratteristiche complesse, possono essere impiegate operazioni aggiuntive come dentatura, sagomatura o brocciatura. Ogni operazione introduce un proprio insieme di tolleranze che devono essere gestite nel rispetto del budget dimensionale complessivo.
4.2 Controllo Qualità e Metrologia
La garanzia della qualità nella produzione di alberi motore si basa su una combinazione di misurazione in-process e ispezione finale utilizzando macchine di misura a coordinate (CMM), comparatori ottici e profilometri di superficie. Le misurazioni chiave includono:
- Diametro sui perni critici dei cuscinetti (normalmente controllato a ±0,005 mm o più stretto)
- Concentricità tra più diametri
- Rettilineità e cilindricità
- Rugosità e ondulazione superficiale
- Profilo di durezza dalla superficie al nucleo
I produttori avanzati utilizzano anche metodi di test non distruttivi come l'ispezione con particelle magnetiche o il test con correnti parassite per rilevare difetti del sottosuolo che potrebbero compromettere la resistenza alla fatica. Ogni albero che supera questi rigorosi controlli guadagna il diritto di essere installato in un robot che eseguirà milioni di cicli nel corso della sua vita utile.
5. Tolleranze, finitura superficiale e integrità geometrica
ILAlbero motore robot industrialeopera in un mondo misurato in micron. Le tolleranze applicate alle sue caratteristiche critiche determinano direttamente la precisione di posizionamento, la ripetibilità e l'affidabilità a lungo termine del robot.
Per i perni dei cuscinetti, le tolleranze tipiche del diametro vanno da ±0,005 mm a ±0,010 mm, a seconda del tipo di cuscinetto e della classe di accoppiamento. Tolleranze più strette, fino a ±0,002 mm, sono specificate per applicazioni di ultraprecisione come robot per la manipolazione di semiconduttori o robotica medica. La concentricità tra i perni viene spesso mantenuta a 0,01 mm o meno per evitare un'eccentricità radiale che indurrebbe vibrazioni e ridurrebbe la durata dei cuscinetti.
La finitura superficiale è altrettanto critica. Una superficie ruvida dell'albero aumenta l'attrito, accelera l'usura delle guarnizioni e fornisce siti di nucleazione per cricche da fatica. Per gli alberi dei motori robotici, una finitura superficiale di Ra 0,4 µm o migliore è standard, con alcune applicazioni che richiedono Ra 0,2 µm sulle superfici di tenuta. Il raggiungimento di tali finiture richiede non solo una rettifica esperta, ma anche un attento controllo della grana della mola, del refrigerante e della velocità di avanzamento.
Le tolleranze geometriche, tra cui rettilineità, rotondità e cilindricità, garantiscono che l'albero rimanga all'interno dell'involucro previsto durante la rotazione. Qualsiasi deviazione dalla geometria perfetta si traduce in un carico ciclico su cuscinetti e guarnizioni, riducendo in definitiva l'intervallo di manutenzione del robot. L'effetto cumulativo di queste tolleranze è che un albero motore adeguatamente prodotto consente al robot di raggiungere la ripetibilità nominale, spesso ±0,02 mm o migliore, nell'intero campo di lavoro.
6. Modalità di fallimento e strategie preventive
Anche l'albero motore meglio progettato può guastarsi se sottoposto a condizioni che vanno oltre i limiti di progettazione. Comprendere le modalità di guasto comuni aiuta i progettisti e gli ingegneri della manutenzione a implementare misure preventive che prolungano la durata dell'albero e riducono i tempi di fermo non pianificati.
Frattura per faticaè il meccanismo di guasto più comune negli alberi rotanti. Ripetute sollecitazioni cicliche di flessione o torsione, spesso esacerbate dalle concentrazioni di sollecitazioni in corrispondenza delle sedi per chiavetta, delle spalle o delle interfacce di accoppiamento a pressione, danno origine a cricche che si propagano fino alla rottura finale. Le strategie preventive includono ampi raggi di raccordo, pallinatura superficiale per indurre tensioni residue di compressione e un attento controllo dei carichi operativi per evitare di superare il limite di resistenza.
Usura e irritazionesi verificano nelle interfacce in cui l'albero entra in contatto con cuscinetti, guarnizioni o giunti. I micromovimenti sotto carico possono produrre detriti abrasivi che accelerano la perdita di materiale e riducono l'adattamento. I rivestimenti superficiali duri, una lubrificazione adeguata e il mantenimento di accoppiamenti con interferenza corretti sono contromisure efficaci.
Flessione o deflessionesotto carichi radiali eccessivi può far sì che l'albero entri in contatto con componenti fissi o induca un disallineamento nella trasmissione. Ciò è particolarmente rilevante nei robot con bracci lunghi e a sbalzo in cui l'albero motore può supportare carichi sospesi. Aumentando il diametro dell'albero, utilizzando materiali più resistenti o riposizionando i cuscinetti più vicino al punto di carico è possibile mitigare questo rischio.
Corrosione e vaiolaturainfluiscono sugli alberi che funzionano in ambienti umidi, chimicamente aggressivi o soggetti a lavaggio. I gradi di acciaio inossidabile, i rivestimenti protettivi come la zincatura o il nichel chimico e i protocolli di pulizia regolari aiutano a preservare l'integrità della superficie dell'albero.
Il monitoraggio regolare delle condizioni, tra cui l'analisi delle vibrazioni, il monitoraggio della temperatura e l'ispezione dimensionale periodica, consente il rilevamento tempestivo dello sviluppo di guasti, consentendo un'azione correttiva prima che si verifichi un guasto catastrofico. Questo approccio proattivo è il segno distintivo dei programmi di manutenzione robotica di livello mondiale.
7. Domande frequenti
Cerchi un partner fidato per i componenti della tua trasmissione robotica?
Guanshuocombina decenni di esperienza nella produzione di precisione con capacità avanzate di CNC e rettifica per produrre alberi motore che soddisfano le applicazioni robotiche più esigenti.
Dalla selezione dei materiali e dal trattamento termico all'ispezione finale, ogni albero è progettato per garantire prestazioni, durata e coerenza.
Contattaciper discutere le vostre esigenze